캔 마개 조립 자동화 라인
CAN CAP ASSEMBLY AUTOMATION LINE
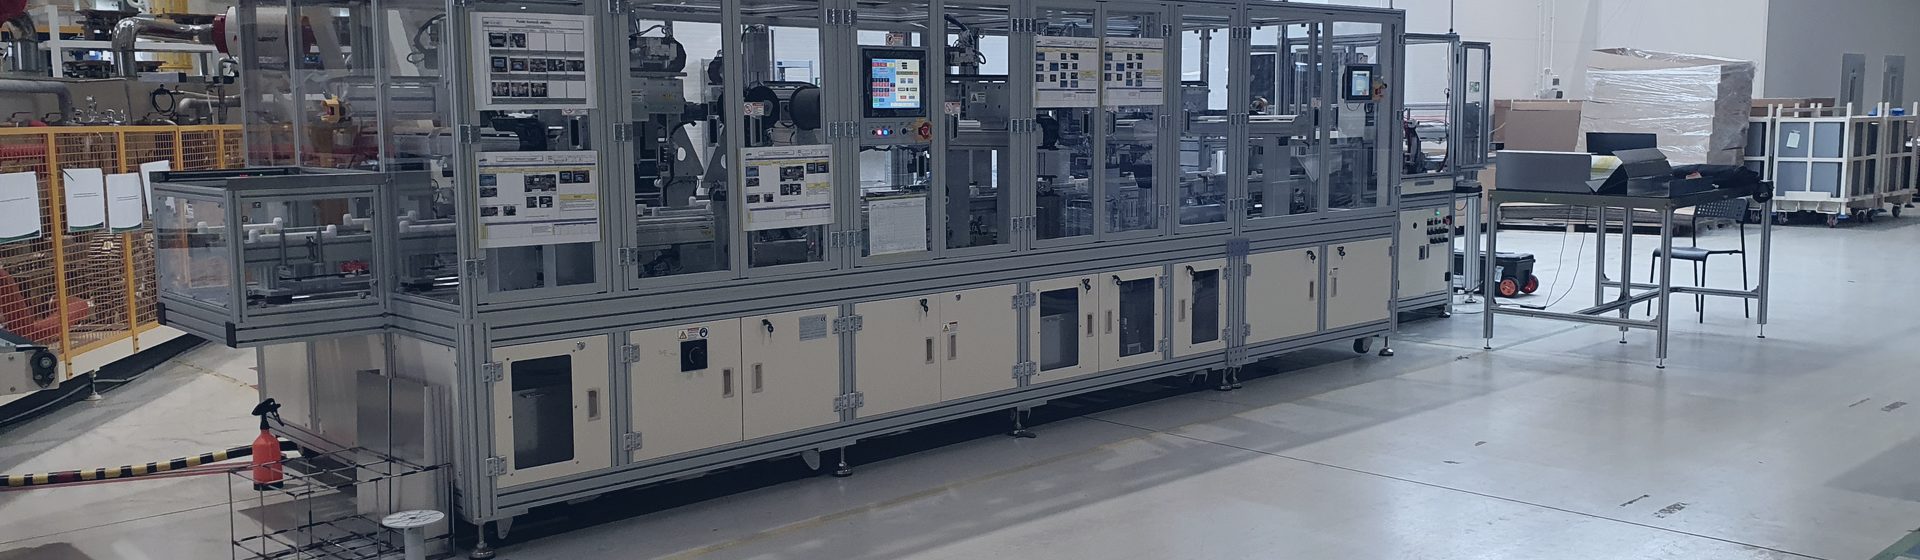
캔 가공 라인의 마지막 공정에 인라인으로 설치되어, 로봇이 캔에 마개를 자동으로 조립하는 설비입니다. 마개 정렬·공급부터 로봇 조립, 6개 단위 결속까지 한 흐름으로 이어지고, 팔레트 적재 로봇과 연계해 사람 손 없이 연속으로 처리합니다.
- 적용 공정
- 캔 가공 라인 마지막 공정 · 마개 조립 (인라인)
- 조립 방식
- 로봇 진공 흡착 픽업 → 캔 입구 정렬 → 압착 체결
- 마개 공급
- 마개 카트리지 · 정렬 컨베이어 자동 공급 · 마개 종류별 교체용 정렬 지그
- 후공정 연계
- 6개 단위 결속 → 팔레트 적재 로봇 취출
- 주요 구성
- 로봇 · 진공 흡착 핸드 · 캔 이송 컨베이어 · 마개 정렬 컨베이어 · 터치 패널 제어반 · 안전 펜스
가공 라인 끝단에 더한
로봇 인라인 마개 조립
캔 마개 조립은 캔 가공 라인의 마지막 공정으로, 출하 전 캔의 완성도를 결정하는 작업입니다. 라인 속도에 맞춰 끊임없이 반복되면서도 마개를 정확한 위치에 고르게 체결해야 해, 작업자가 라인에 계속 붙어 있어야 하는 인력 부담이 큰 공정입니다. 이앤에이의 캔 마개 조립 자동화 라인은 이 공정을 로봇 기반 인라인 자동화로 전환해, 작업자 숙련도와 관계없이 일정한 품질로 마개를 조립합니다.
앞 공정에서 가공된 캔이 이송 컨베이어로 들어와 조립 위치에 정렬되면, 마개 카트리지와 정렬 컨베이어를 거쳐 공급된 마개를 로봇이 진공 흡착 핸드로 집어 캔 입구에 정확히 맞춘 뒤 눌러 체결합니다. 크기와 형태가 다른 소형·대형 마개도 같은 흐름으로 조립합니다.
조립을 마친 캔은 6개 단위로 결속되어 팔레트 적재 로봇이 취출할 수 있는 위치로 배출됩니다. 마개 조립부터 결속, 적재 직전까지 흐름이 끊기지 않고 이어져, 가공 라인 전체의 생산 흐름을 그대로 유지합니다.
마개 종류가 바뀌어도 교체용 정렬 지그만 바꾸면 바로 대응할 수 있고, 작업자는 마개 카트리지 보충과 지그 교체만 담당합니다. 기존 가공 라인 사이에 들어가는 인라인 설비인 만큼, 현장 배치와 전후 공정 조건에 맞춰 설계부터 제작, 로봇 티칭과 PLC 프로그램, 현장 설치·시운전까지 직접 수행했습니다.
- 01로봇 자동 조립
로봇이 진공 흡착 핸드로 마개를 집어 캔 입구에 정확히 맞추고 체결해, 사람 손 없이 연속으로 조립합니다.
- 02인라인 연속 공정
가공 라인 끝단에 설치되어 마개 조립부터 6개 단위 결속, 팔레트 적재 로봇 취출까지 한 흐름으로 이어집니다.
- 03다양한 마개 대응
마개 종류별 교체용 정렬 지그를 갖춰, 지그 교체만으로 크기와 형태가 다른 마개에 대응합니다.
- 04현장 맞춤 설계
기존 라인의 배치와 전후 공정에 맞춰 설계하고, 로봇 티칭·PLC 프로그램·현장 시운전까지 직접 수행합니다.
작업 순서
캔 투입부터 적재 로봇 취출까지, 한 사이클의 흐름입니다.
- 01캔 투입앞 공정에서 가공된 캔이 이송 컨베이어로 들어옵니다.
- 02조립 위치 정렬캔을 조립 위치에 맞춰 정렬하고 고정합니다.
- 03마개 공급카트리지의 마개가 정렬 컨베이어를 따라 조립 위치로 공급됩니다.
- 04로봇 조립로봇이 마개를 진공 흡착으로 집어 캔 입구에 맞추고 눌러 체결합니다.
- 056개 결속조립을 마친 캔을 6개 단위로 묶습니다.
- 06적재 로봇 취출팔레트 적재 로봇이 묶음을 취출해 팔레트에 적재합니다.
현장 사진
로봇 마개 조립진공 흡착 핸드로 마개를 캔 입구에 체결하는 순간 로봇 조립 셀조립 로봇과 마개 공급부, 캔 이송 컨베이어 마개 공급부쌓아 둔 마개를 조립 위치로 공급하는 장치 운전 패널터치 패널 제어반과 로봇 티칭 펜던트 제작 과정출고 전 사내 조립 단계
실제 작동 영상
로봇이 마개를 집어 캔 입구에 맞추고 체결하는 과정을 영상으로 확인하실 수 있습니다.
- 소형·대형 마개 로봇 조립
- 사람 손 없이 이어지는 연속 작업
어떤 공정이든, 먼저 상담해 보세요
구상 단계의 아이디어부터 함께 검토해 드립니다.